Zadanie
Połączenie robota z układem transportu i chwytakiem dopasowanym do zadania.
Robot Stäubli TX200, konstrukcja wsporcza, chwytak i przenośnik. Materiały dokumentują konfigurację warsztatową z widocznym oprzyrządowaniem.
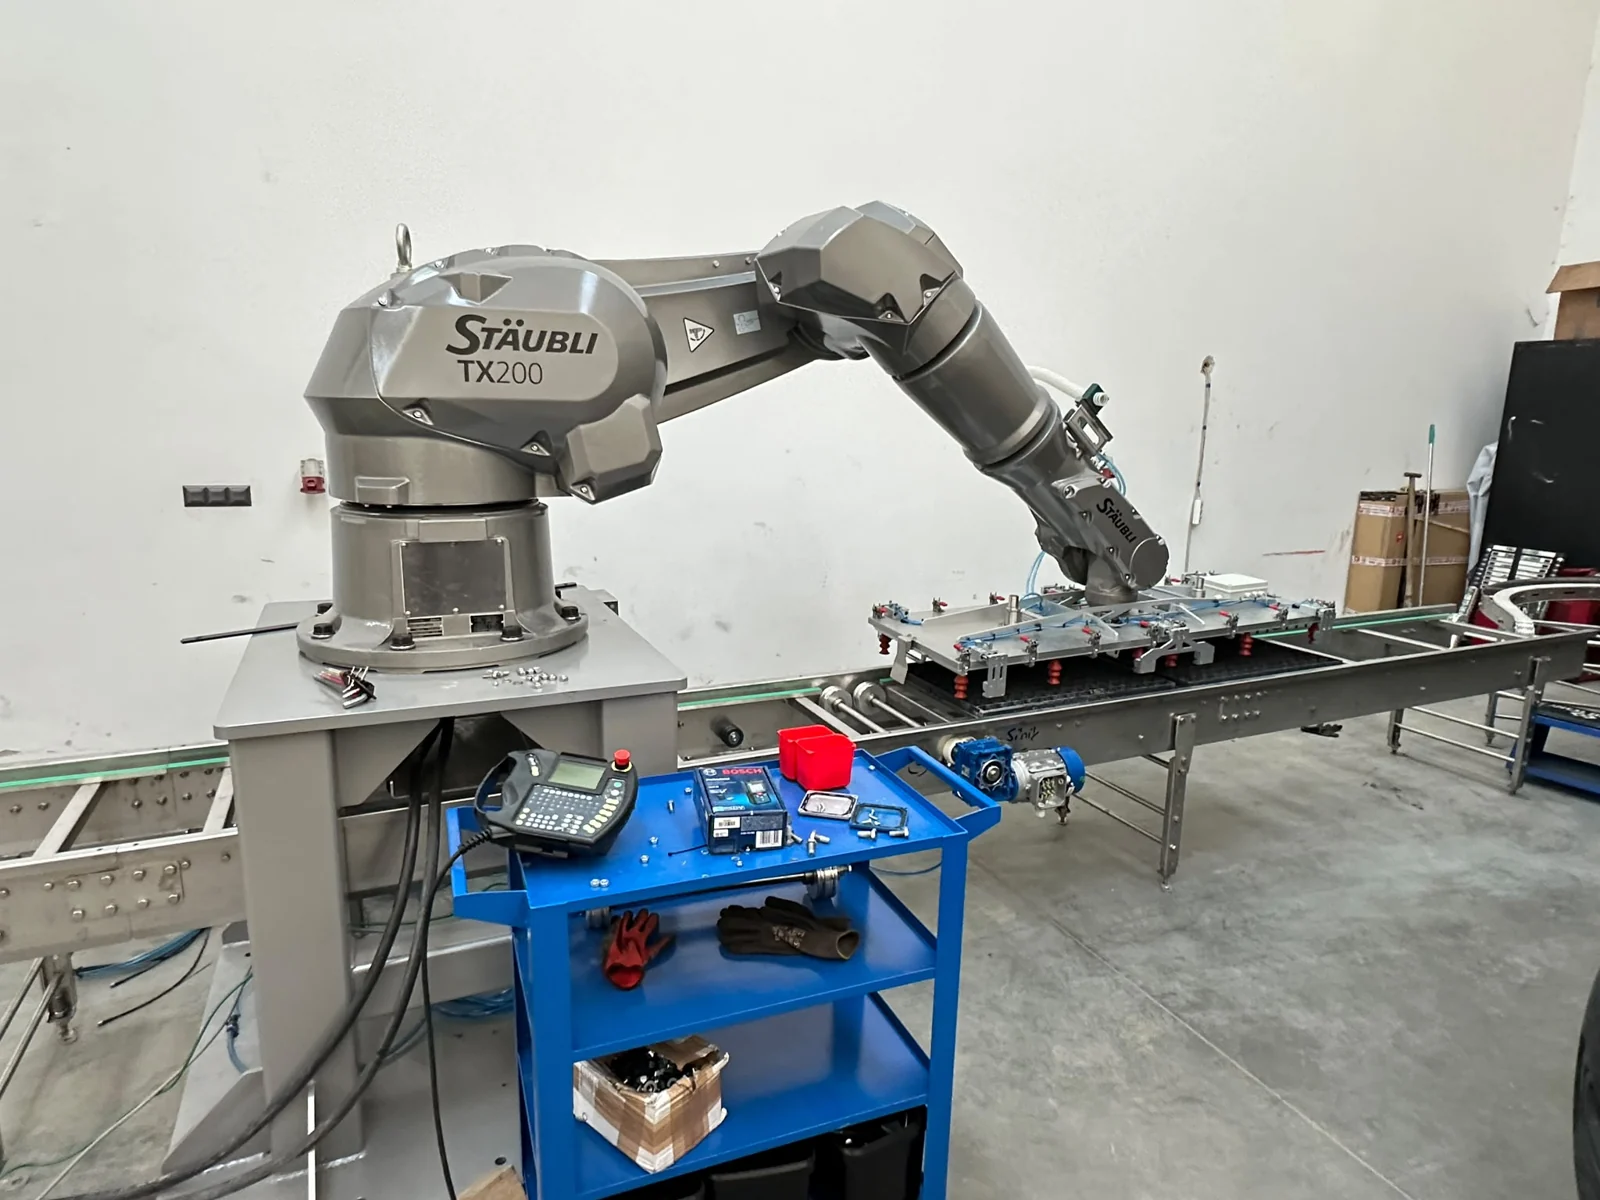
Połączenie robota z układem transportu i chwytakiem dopasowanym do zadania.
Widoczny robot jest zamontowany na stalowej konstrukcji. Na jego ramieniu znajduje się chwytak pracujący w obszarze przenośnika.
Zdjęcia przedstawiają konstrukcję wsporczą, robota Stäubli TX200, chwytak i przenośnik.
Dobór rozwiązania zależy od detalu, procesu i warunków produkcji.
Porozmawiajmy o wymaganiach dla Twojego stanowiska.
Kliknij fotografię, aby otworzyć galerię.
Opowiedz nam o zadaniu.
Zacznijmy od konkretów: detalu, procesu i oczekiwań.